开源人形Asimov 1:全套图纸、代码、训练策略完整公开(附全部官方)
- 2026-11-03 18:06:19
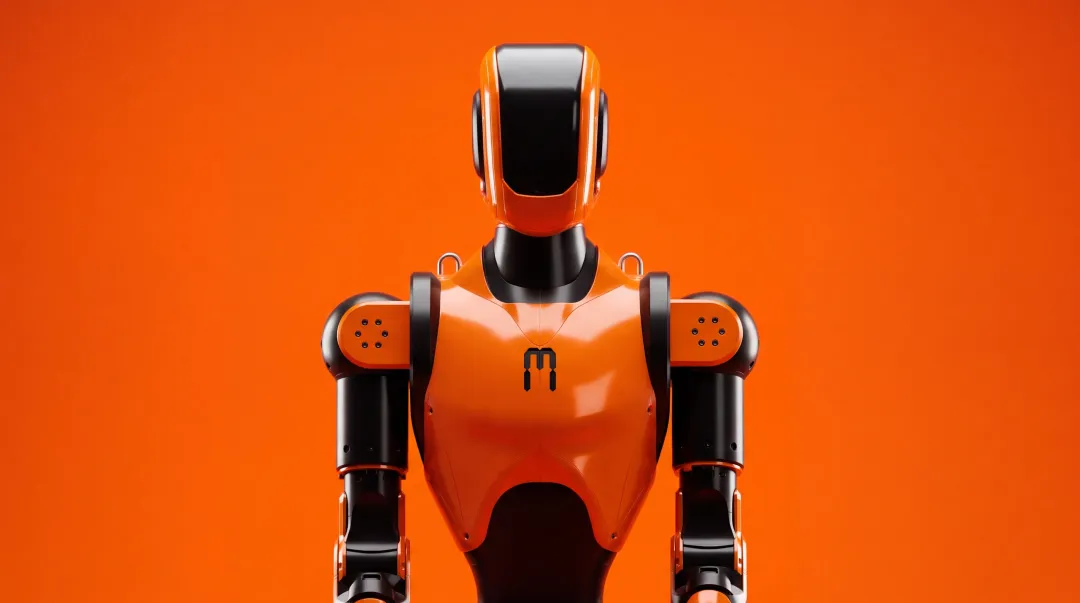

真正无保留开源的人形机器人来了!
多数人形项目只部分开源。Menlo Research的Asimov 1反其道而行:完整硬件图纸、电气设计、整机BOM、底层固件、Sim2Real强化学习训练栈、仿真模型全部公开;训练代码也支持商用。
大厂技术黑盒被打破,人形机器人开发者多了一个顶级开源底座。
全文干货:硬件拆解、核心功能、开发优势、全套开源资源,一次讲清。信息密度较高,建议收藏阅读。
Asimov 1
Menlo Research
4月27日 开源硬件CAD、电气、BOM、仿真模型、底层固件
9月下旬 开源行走策略训练代码(isaac_asimov 仓库)
硬件CERN OHL-S 2.0;固件GPL 2.0;训练代码BSD-3-Clause
轻量化可量产DIY人形机器人,兼顾教学科研、算法训练、二次开发落地
官方称“真开源,不藏私”,全套资料公开,从零复刻无障碍:
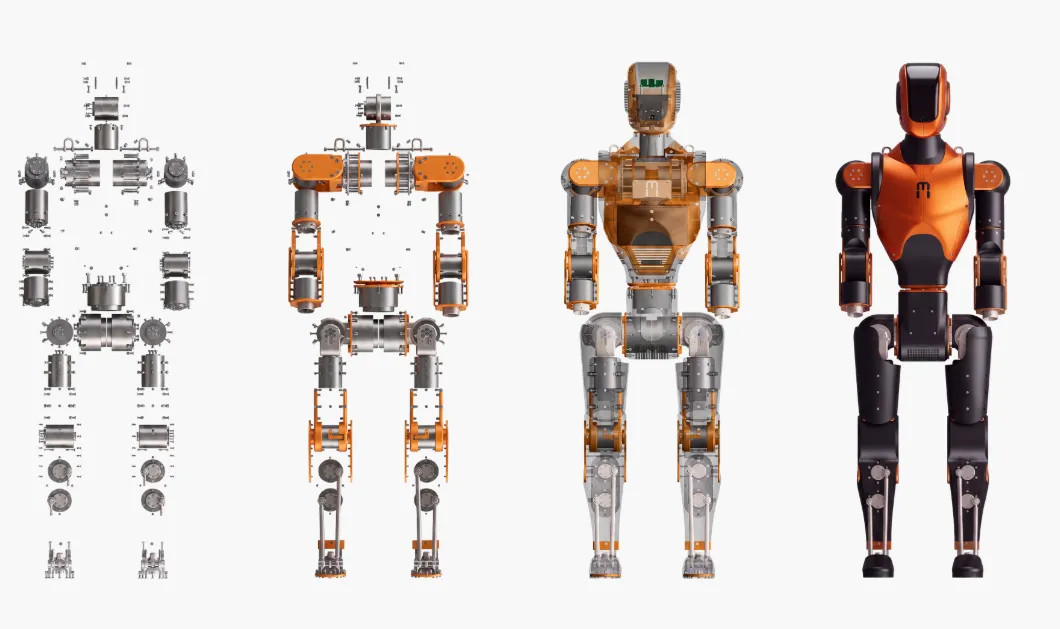
170+STEP结构零件文件、整机CAD图纸
电路图、线束方案、硬件接口文档
MuJoCo适配MJCF、URDF仿真文件,支持Isaac Lab/MJLab,Sim2Real一键部署
底层驱动、运动控制程序、交互代码
所有元器件型号、参数、采购规格
| 项目 | 参数 | |
腰部1DoF,颈部2DoF | ||
13S4P锂离子电池, 容量491.4Wh | ||
Raspberry Pi 5 (媒体/网络/上层算法) + Radxa CM5(实时运动控制) | ||
7075 CNC铝合金、 MJF PA12 | ||
并联RSU踝关节; 被动脚趾简化控制、 提高推进效率 |
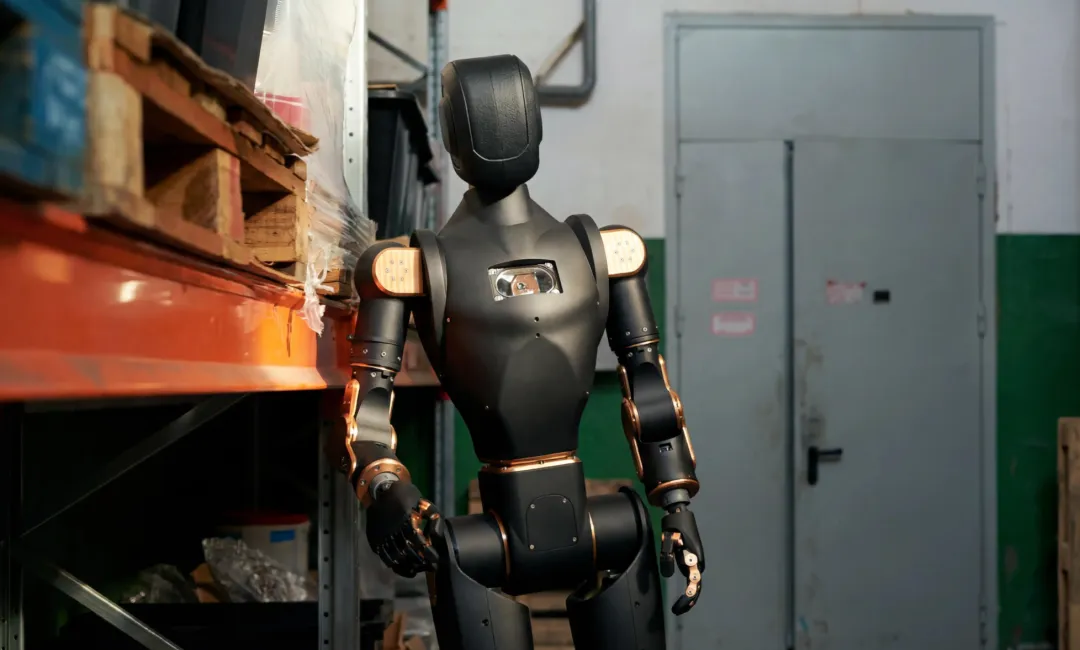
20,000美元(官方定价)
499美元(可全额退款)
Asimov项目官网页面(官网内表单提交预订)
超过100小时完成整机组装调试,有机械/电子基础者可独立复刻
机械手、激光雷达、4G/5G模块、电池,可自主选配升级
付定金预订,等待官方发货全套散件
直接下载开源BOM+CAD图纸,自己采购零件加工制造,不向官方买套件
Asimov 1的运动策略基于强化学习,采用PPO+AMP(对抗性运动先验)。
Critic训练时使用仿真特权信息(精确接触力、身体速度);Actor部署到真机时只用真实传感器数据,避免依赖仿真完美数据。
观测空间仅45维:
包括角速度、重力投影、指令速度、关节位置/速度、上一步动作。刻意排除地面真实线速度,因为真机无法直接测量。
显式建模CAN总线延迟:
髋关节电机数据比踝关节晚6–9ms,训练中还原这种异步时序,让策略适应真实硬件。
AMP判别器引导自然步态:
将策略动作与动捕参考数据对比,判别结果作为额外奖励,避免僵硬行走。
已实现零样本Sim-to-Real,仿真训练的策略无需额外调优即可部署真机,平地稳定行走,可泛化至轻微斜坡、草地。基础策略以50Hz运行在机器人自身运动控制板上,控制25个电机,无需外部计算。多台同型号机器人均可复现。
训练基于官方开源的Isaac Lab扩展框架。需要准备Ubuntu 22.04+ 系统、NVIDIA GPU,并用uv管理Python环境。
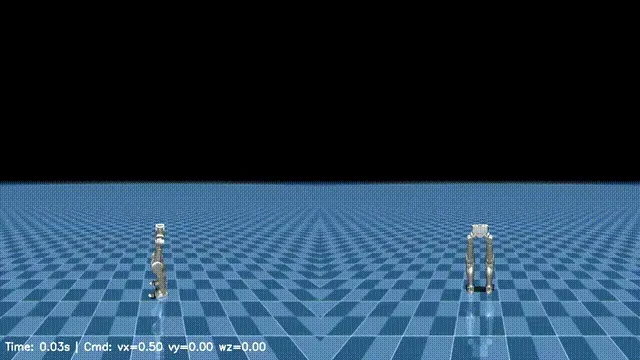
上手流程大概如下:
官方提供了一个轻量级训练任务,使用128个并行环境,大约10分钟就能在4090级别的GPU上跑完。
训练推荐使用4096个并行环境,在单张高性能GPU上运行。训练任务名为Asimov1-Velocity-AMP-v0,采用无头模式以节省资源。
可加载检查点进行可视化评估,观察策略在仿真中的行走表现。确认后导出为ONNX格式,准备部署到真实机器人。
导出的ONNX模型可直接在Asimov 1的运动控制板上运行,无需额外微调。官方提供了MuJoCo和URDF模型,支持Isaac Lab/MJLab,Sim2Real一键部署。
随机改变足部摩擦、关节初始位置和驱动器增益,并加入扰动和噪声观测,提升策略对真实硬件的鲁棒性。
奖励跟随指令速度、保持直立;惩罚足部打滑、动作突变和自碰撞
调整任何奖励或训练参数之前,必须先确保关节级硬件映射正确。映射错误会导致策略行为不稳定,几何误差会直接使学习失效。
DIY套件预计需100+小时组装调试;承力件必须采用7075铝合金CNC机加工,不能用普通FDM 3D打印替代。
无预训练检查点:
官方称内置预训练模型,但GitHub Releases中未找到可直接下载的模型,大概率需自己从头训练,需A6000级GPU。
硬件映射必须先校准:
关节级映射错误会导致策略行为随机,几何误差直接使学习失效。
被动脚趾无传感器:
无电机、无编码器,机器人“感觉不到”脚趾状态,控制需额外考虑。
当前能力仅限行走:
定位是开发者平台,不是即买即用的家用助手。
指标缺乏标准化测试:
官方性能未附标准协议和真机视频,建议审慎预期。
多GPU需手动调参:
并行环境数量要按显存调整,显存不足时降低会减慢收敛。
它是一个开发者平台,让你研究人形机器人的运动控制、Sim-to-Real和硬件设计。
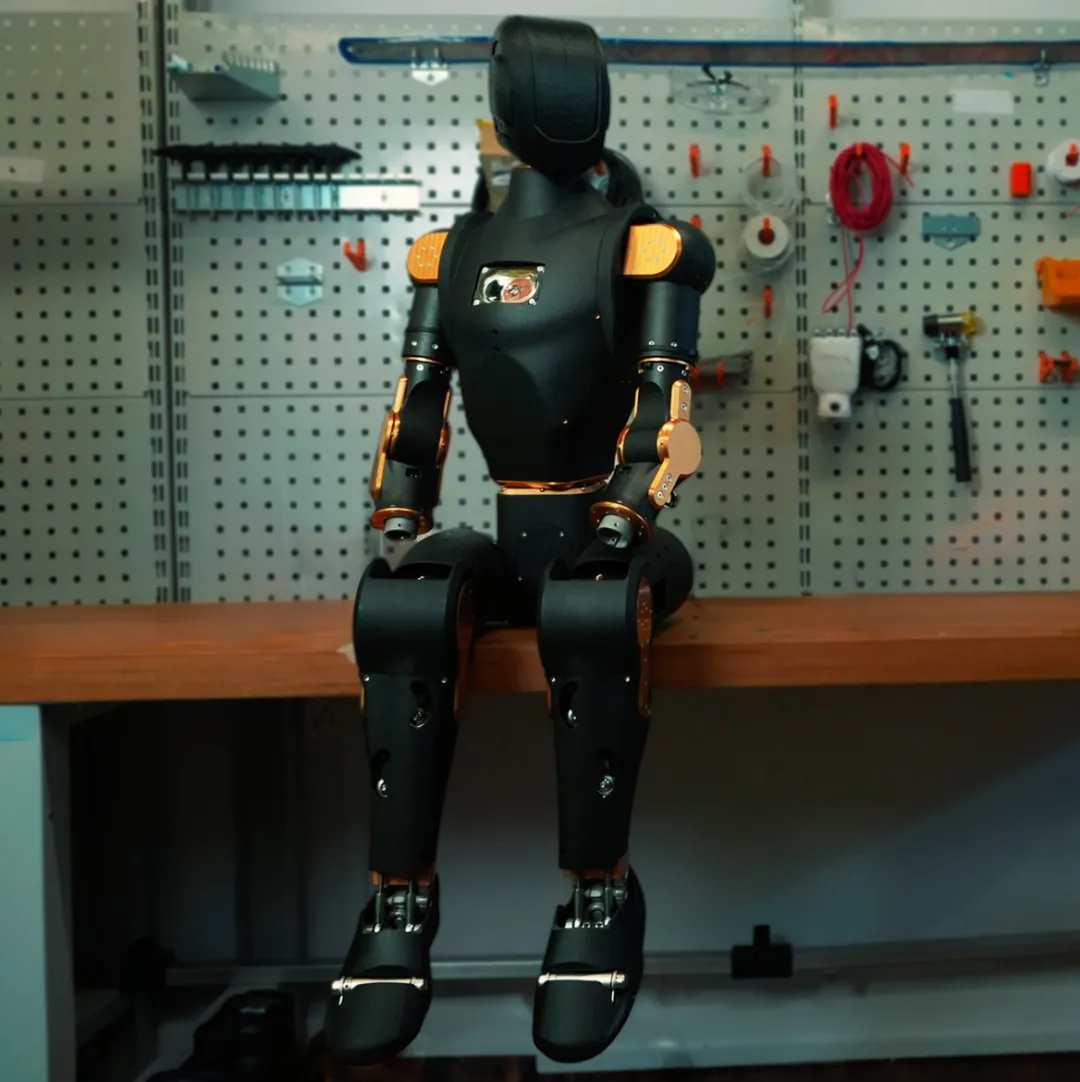
可基于原生仿真环境、开源模型,快速迭代人形运动控制、强化学习算法。
可自定义关节动作、交互逻辑、智能算法,快速做二次开发。
完整工程化开源案例,从结构、电路到代码全覆盖,是人形机器人绝佳学习项目。
低成本搭建可落地人形机器人硬件底座,大幅降低研发成本。
项目主页:
【https://menlo.ai/asimov】
套件预订页:
【https://menlo.ai/order】
技术文档:
【https://docs.menlo.ai/asimov/1】
文档首页:
【https://docs.menlo.ai】
GitHub整机:
【https://github.com/asimovinc/asimov-v1】
v0腿部参考:
【https://github.com/asimovinc/asimov-v0】
训练代码:
【https://github.com/menloresearch/isaac_asimov】
技术博客(100天开发腿部复盘):
【https://menlo.ai/research/humanoid-legs-100-days】
技术博客(教人形机器人走路):
【https://menlo.ai/research/teaching-a-humanoid-to-walk】
零样本Sim-to-Real解析:
【https://menlo.ai/research/zero-shot-sim2real-asimov】
社区论坛:
【https://forum.menlo.ai】
许可证:
硬件CERN OHL-S 2.0;固件GPL 2.0;训练代码BSD-3-Clause

Asimov 1现在只能走,但它开源的不只是一台会走的机器人。硬件图纸、仿真模型、训练代码都在,想改结构、换算法、加功能,都可以自己动手。以后能变成什么样,不只由Menlo Research决定,也取决于用它的人。
它是一个起点。让更多人能真正动手去造、去改、去试。
我是铁卫士,后续持续更新机器人开源项目拆解,敬请期待。
免责声明:本文为公益科普分享,无商业引流。内容基于公开资料整理,仅供参考,不构成任何建议;产品信息与链接请以官方发布为准,相关操作风险自负。