50美元搭一台可编程四足机器人,代码和图纸都给你!Sesame Robot开源分享(含全套地址)
- 2026-11-03 18:06:20
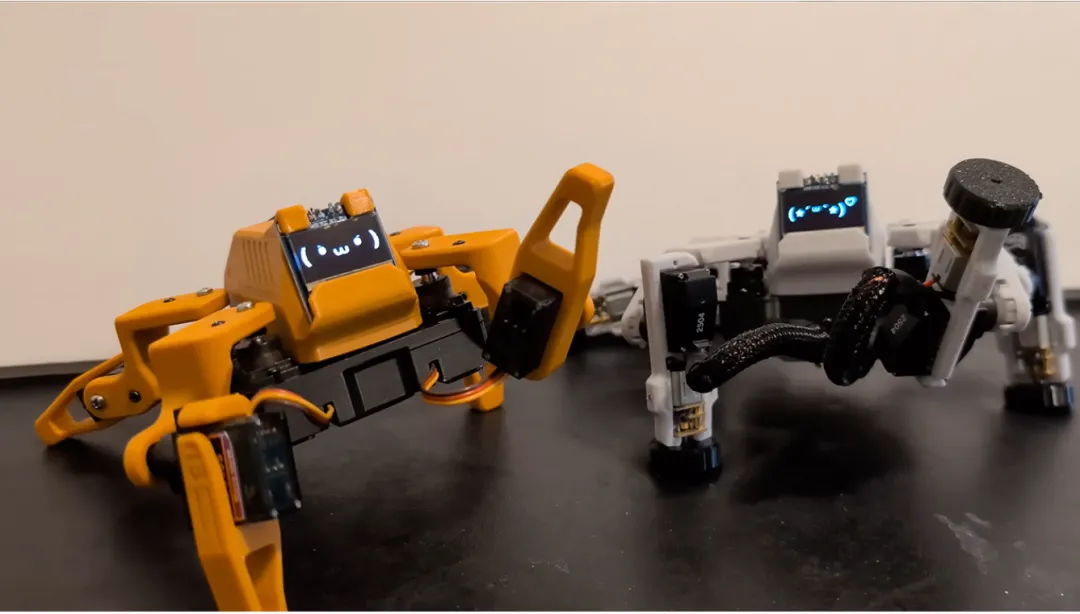
很多人印象中,四足机器人=高价、复杂、门槛极高。今天分享一款打破入门门槛的开源神器:Sesame Robot。
由开发者Dorian Todd打造的全开源迷你四足机器人,整机海外物料成本仅50–60美元(约合350元),却配齐了WiFi远程API控制、浏览器在线仿真、可视化动画编辑、OLED像素表情等全套功能。
无论是机器人入门学习、高校课程实训、个人创客DIY,还是AI步态算法轻量化验证,它都是目前性价比、可玩性、实用性拉满的优质方案之一。
全文干货,含硬件拆解、核心功能、开发优势、全套开源资源,建议收藏阅读。
Sesame Robot 采用极简、通用、低成本的硬件方案,所有配件均为市面通用现货,无需定制,普通人在家就能组装。
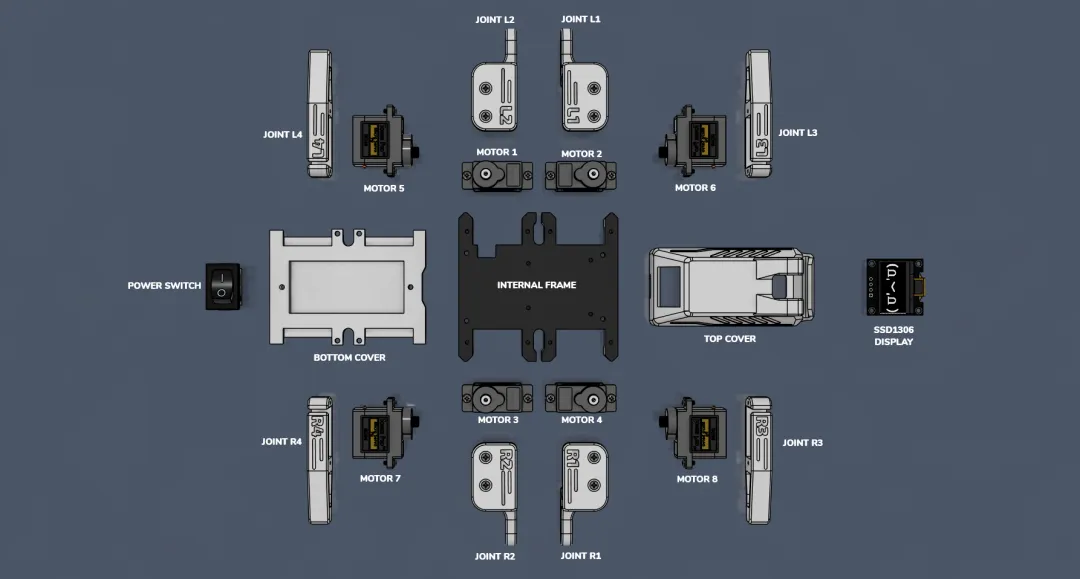
整套硬件不含小众配件,全部可平价采购,整机成本严格控制在50–60美元。区别于市面上只会简单“动一动”的DIY机器人,Sesame Robot的机械结构经过精细化调校,步态流畅稳定,可以用于正经的运动控制学习与算法验证。
低成本、能走路只是基础。Sesame Robot真正拉开差距的地方,是出厂固件自带专业级开发能力,将足式机器人常用的开发工作流下沉到百元级硬件平台。
官方固件原生集成WiFi RESTful JSON API,无需刷写第三方固件,常规控制甚至无需串口调试;开机联网即可远程控制。
GET /api/status查询机器人状态,POST /api/command 下发运动、表情等指令,接口返回结构化JSON,任何能发送HTTP请求的自动化平台均可对接控制。
配套Web控制面板,手机/电脑/平板连接机器人热点后,打开浏览器就能可视化操控、调整参数,无需额外上位机软件;可对接Python、JavaScript等程序,也可接入Home Assistant实现自动化联动。
社区贡献的浏览器端运动学仿真器由Jay Li开发,基于Rust构建,采用标准URDF机器人模型。
打开网页即可加载虚拟机器人,实时调试步态逻辑、运动学算法与肢体联动参数,无需实体硬件,也不用本地部署环境;仿真调好的参数迁移到真机一般只需小幅微调。
社区衍生项目包括SesameRL(基于PPO+MuJoCo的强化学习步态训练)与ML-Sesame World Model(支持MuJoCo/URDF的机器人学习栈);主项目同时提供MJCF模型文件,可用于足式机器人AI步态训练与控制算法研究。
Sesame Robot采用Apache-2.0开源协议,100%全量开源,个人学习、DIY改造、项目实训、二次开发均可免费使用。

GitHub仓库一次性打包所有资源:
STL打印模型 + Fusion 360可编辑CAD源文件,支持自定义改壳、改结构。
ESP32全套程序,API接口源码、驱动源码完全开放。
独立桌面应用,在示意图界面上可视化调整每条腿的舵机角度,将姿态存为帧并串联成动画,自动生成对应的C++代码,直接复制到固件中即可使用。
详细接线手册、BOM物料清单、组装教程、调试指南。
从硬件组装、固件烧录、基础操控到二次开发,全套流程闭环,跟着文档即可从零完成整机搭建。
相比市面同类创客机器人,Sesame Robot的优势非常明显:
百元成本,却拥有API开发、仿真调试、AI算法适配的专业级能力。
3D打印友好、接线简单、可视化操作,无需深厚硬件基础。
支持自定义步态、二次开发、AI训练、多机器人联动。
项目基于Apache-2.0协议开源,无固件加密、无付费锁定功能;遵循协议要求即可免费使用,放心用于学习和项目开发。
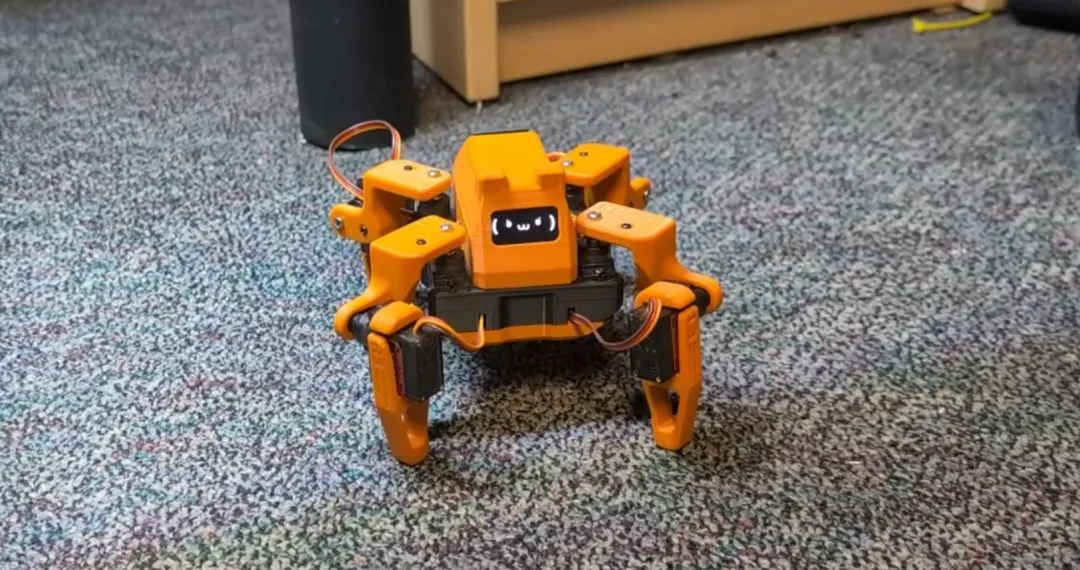
它不只是一台可以走路、跳舞、互动的趣味机器人,更是一套轻量化、低成本的足式机器人开发实训平台。项目目前在GitHub上已收获数千Star、数百Fork,社区持续提交PR与Issue,项目活跃度良好。
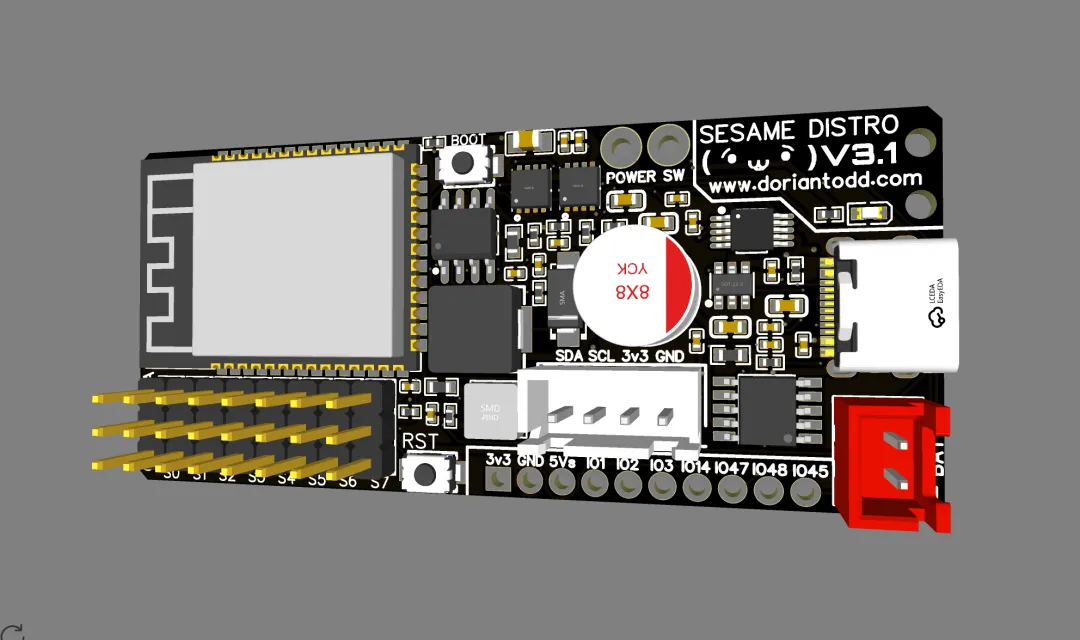
8个MG90S舵机同时启动产生的电流尖峰会触发ESP32复位。固件已加入舵机指令 20ms 错峰下发策略,缓解上电瞬间电流尖峰,但更彻底的方案是使用V3 Distro Board,支持USB-C PD 12V和Bambu Lab 14500电池方案。V2板仅建议USB-C供电,预购套件用户可免费收到V3替换板。
ESP32Servo 库推荐锁定 v3.0.9。部分更高版本存在 PWM 通道串扰缺陷,在 8 舵机场景下故障会非常明显,复刻时不建议随意升级库版本。
廉价ESP32-S2克隆板在AP热点模式下,手机接入时WiFi射频功耗突增,容易引发板子掉电复位。社区提供的规避方案:通过ESP-IDF接口降低WiFi发射功率,代价是无线通信距离缩短。
当前版本为纯开环舵机控制,无舵机位置、速度反馈,没有运动PID闭环控制,运动精度有限,地面打滑或负载变化时无法自动纠正。社区Roadmap已将逆运动学改进和超声波/陀螺仪传感器集成列为方向。
PCB最小元件封装为0603贴片,焊接对新手有一定挑战;PLA打印可行,但公差会影响装配。国内复刻者的踩坑经验主要集中在电源、舵机一致性和3D打印公差上。
零件尚未到齐时,可先用Sesame Studio和Simulator开展工作。Studio支持可视化编排姿态并自动生成C++代码,Simulator可在浏览器中调试步态,便于提前调整动作和逻辑。
改表情操作face-bitmaps.h,加动作操作movement-sequences.h,改Web UI操作captive-portal.h。主控制接口为/api/command。建议先理解结构,避免直接修改主.ino文件。
项目主仓库、扩展版本、配套工具及完整文档入口。
·主仓库:
【https://github.com/dorianborian/sesame-robot】
·Micro仓库:
【https://github.com/dorianborian/sesame-robot-micro】
·Companion App:
【https://github.com/dorianborian/sesame-companion-app】
·固件目录:
【https://github.com/dorianborian/sesame-robot/tree/main/firmware】
·PCB硬件目录:
【https://github.com/dorianborian/sesame-robot/tree/main/hardware/pcb】
·BOM物料清单:
【https://github.com/dorianborian/sesame-robot/blob/main/hardware/bom/README.md】
·构建指南:
【https://github.com/dorianborian/sesame-robot/blob/main/docs/build-guide/README.md】
·接线指南:
【https://github.com/dorianborian/sesame-robot/blob/main/docs/wiring-guide/README.md】
·Sesame Studio:
【https://github.com/dorianborian/sesame-robot/blob/main/software/sesame-studio/README.md】
官方视频、社区频道与主流媒体报道。
·Discord社区:
【https://discord.gg/XDXkhQd8bC】
·YouTube启动视频:
【https://www.youtube.com/watch?v=1UDsWkcQZhc】
·YouTube构建教程:
【https://www.youtube.com/watch?v=NIgoQVQF_Ng】
·Hackaday报道:
【https://hackaday.com/2026/01/24/building-a-little-quadruped-robot/】
·Circuit Digest报道:
【https://circuitdigest.com/news/sesame-robot-open-source-quadruped-for-every-maker】
·Hackster.io报道:
【https://www.hackster.io/news/build-your-own-quadruped-robot-for-under-60-99a2b1db20dd】
仿真、强化学习与机器人学习栈相关项目。
·SesameRL(强化学习):
【https://github.com/robomotic/sesameRL】
·ML-Sesame World Model:
【https://sundai.club/projects/51bd2545-a590-495f-b131-7eaf7af27e5d】
国内复刻经验、项目收录与3D打印配置。
·LINUX DO复刻帖:
【https://linux.do/t/topic/1840321】
·HelloGitHub收录页:
【https://hellogithub.com/repository/dorianborian/sesame-robot】
·MakerWorld打印配置:
【https://makerworld.com.cn/zh/models/2823012-sesame-robot-v121】

Sesame Robot不是开箱即用的成品,而是一套需要你动手组装、烧录、调试,再按自己想法改造的开发平台。
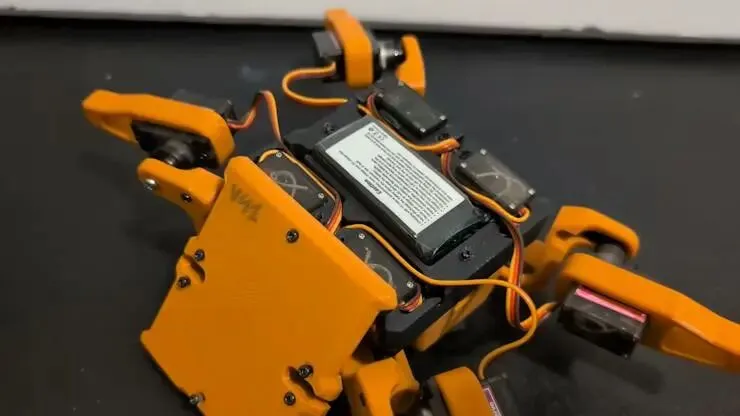
50美元换来的是从舵机PWM、电源管理到RESTful API和浏览器仿真的完整开发链路。有文档可查,有社区可问,有源码可改。项目仍在活跃迭代,你的issue、PR或一个自调步态,都可能成为它的一部分。
想入门足式机器人、又不想投入太多,现在就可以clone仓库。零件慢慢买,仿真器可以先跑起来。
我是铁卫士,后续持续更新机器人开源项目拆解,敬请期待。
免责声明:本文仅为开源项目分享,仅供参考,不构成官方指导。项目遵循Apache-2.0协议,版权归原作者所有。硬件组装与供电操作请注意安全,风险自负。信息可能变动,请以官方仓库为准。本文与项目作者无利益关联。